这个项目不包装成比赛获奖项目。它的价值是:自己提出一个机械方案并做出来验证。
设计目标 / 要解决的问题
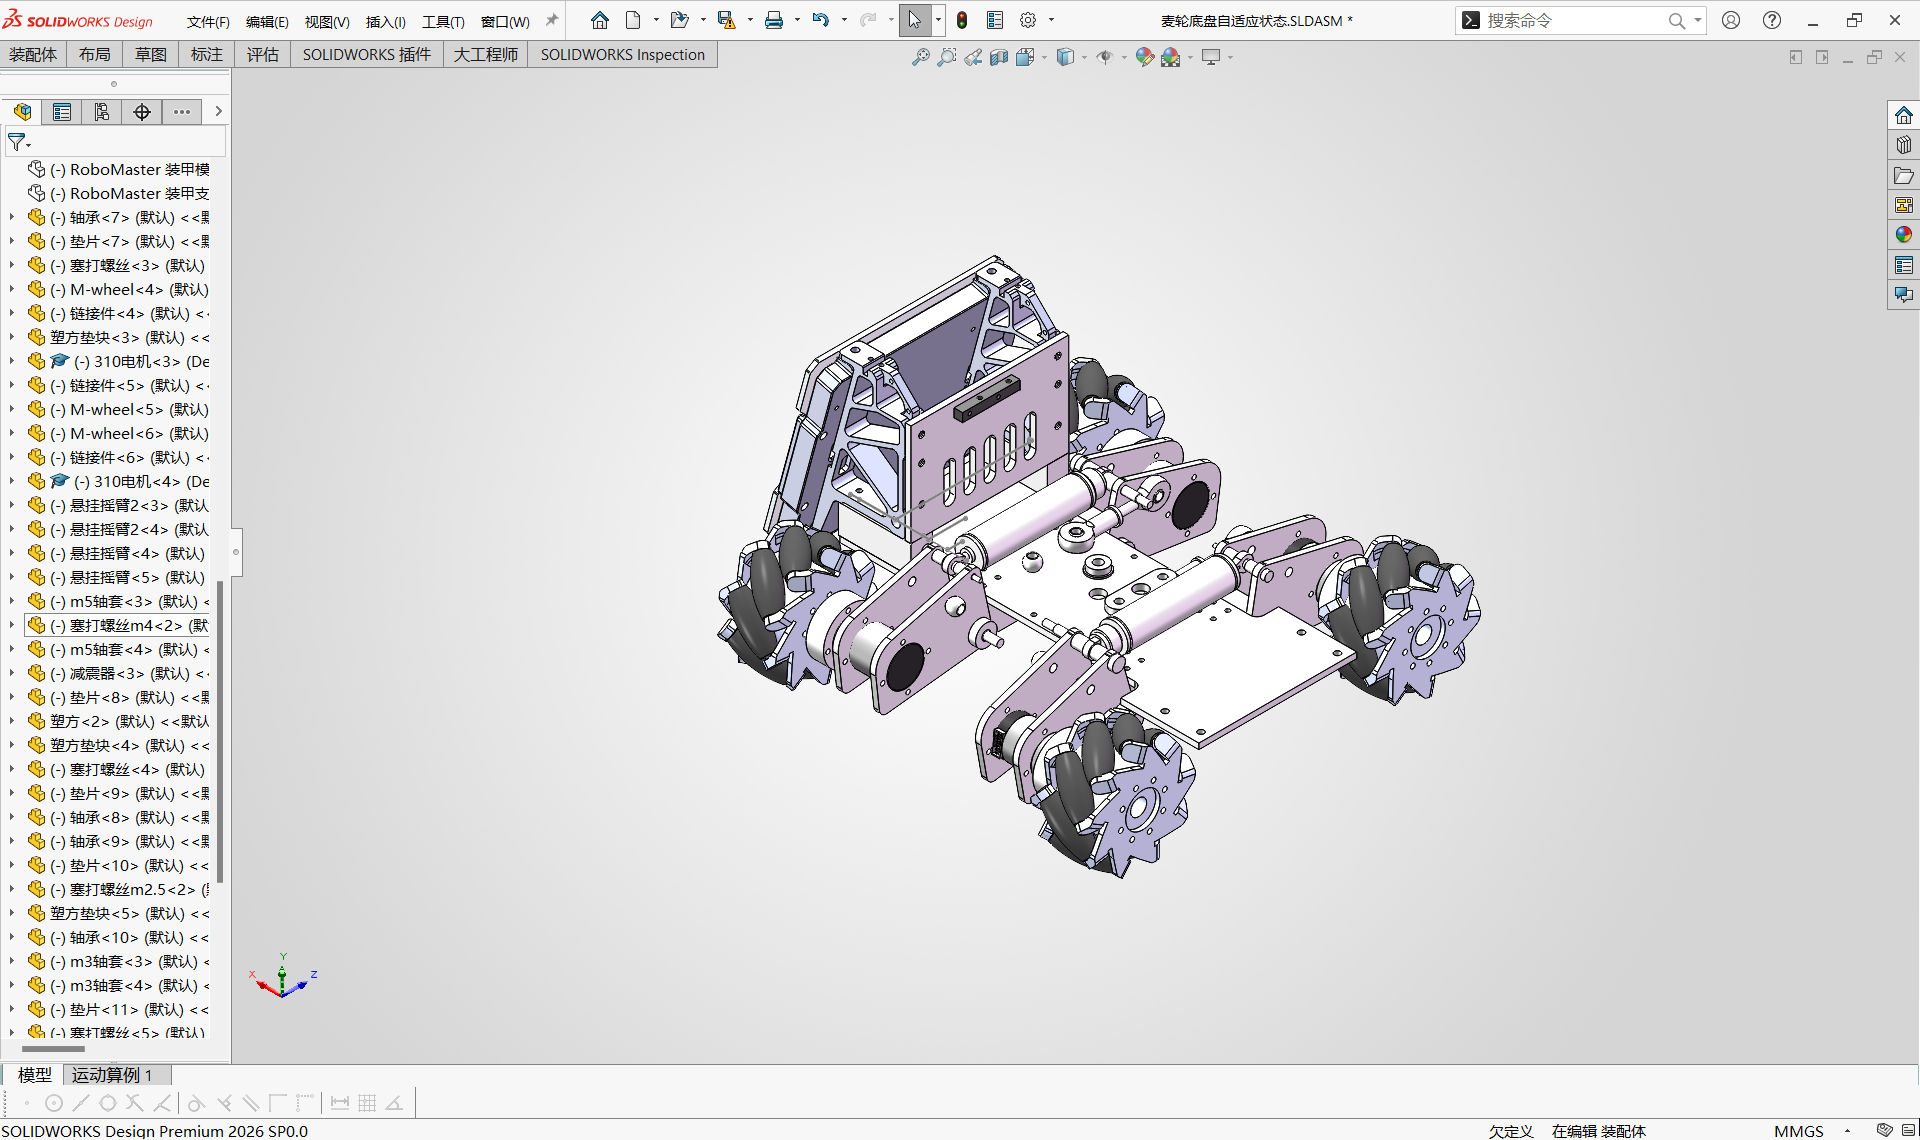
麦轮底盘四轮同时着地是发挥全向移动的前提,但地面不平时会翘轮。我想要一个不依赖主动控制的被动悬挂,让对角轮组运动关联、使四轮尽量同时着地。
方案与迭代
参考 RM 论坛开源资料做起,这是我第一次独立做这种”自定义底盘 + 电控”的完整项目,方案上经历了一轮真实迭代:
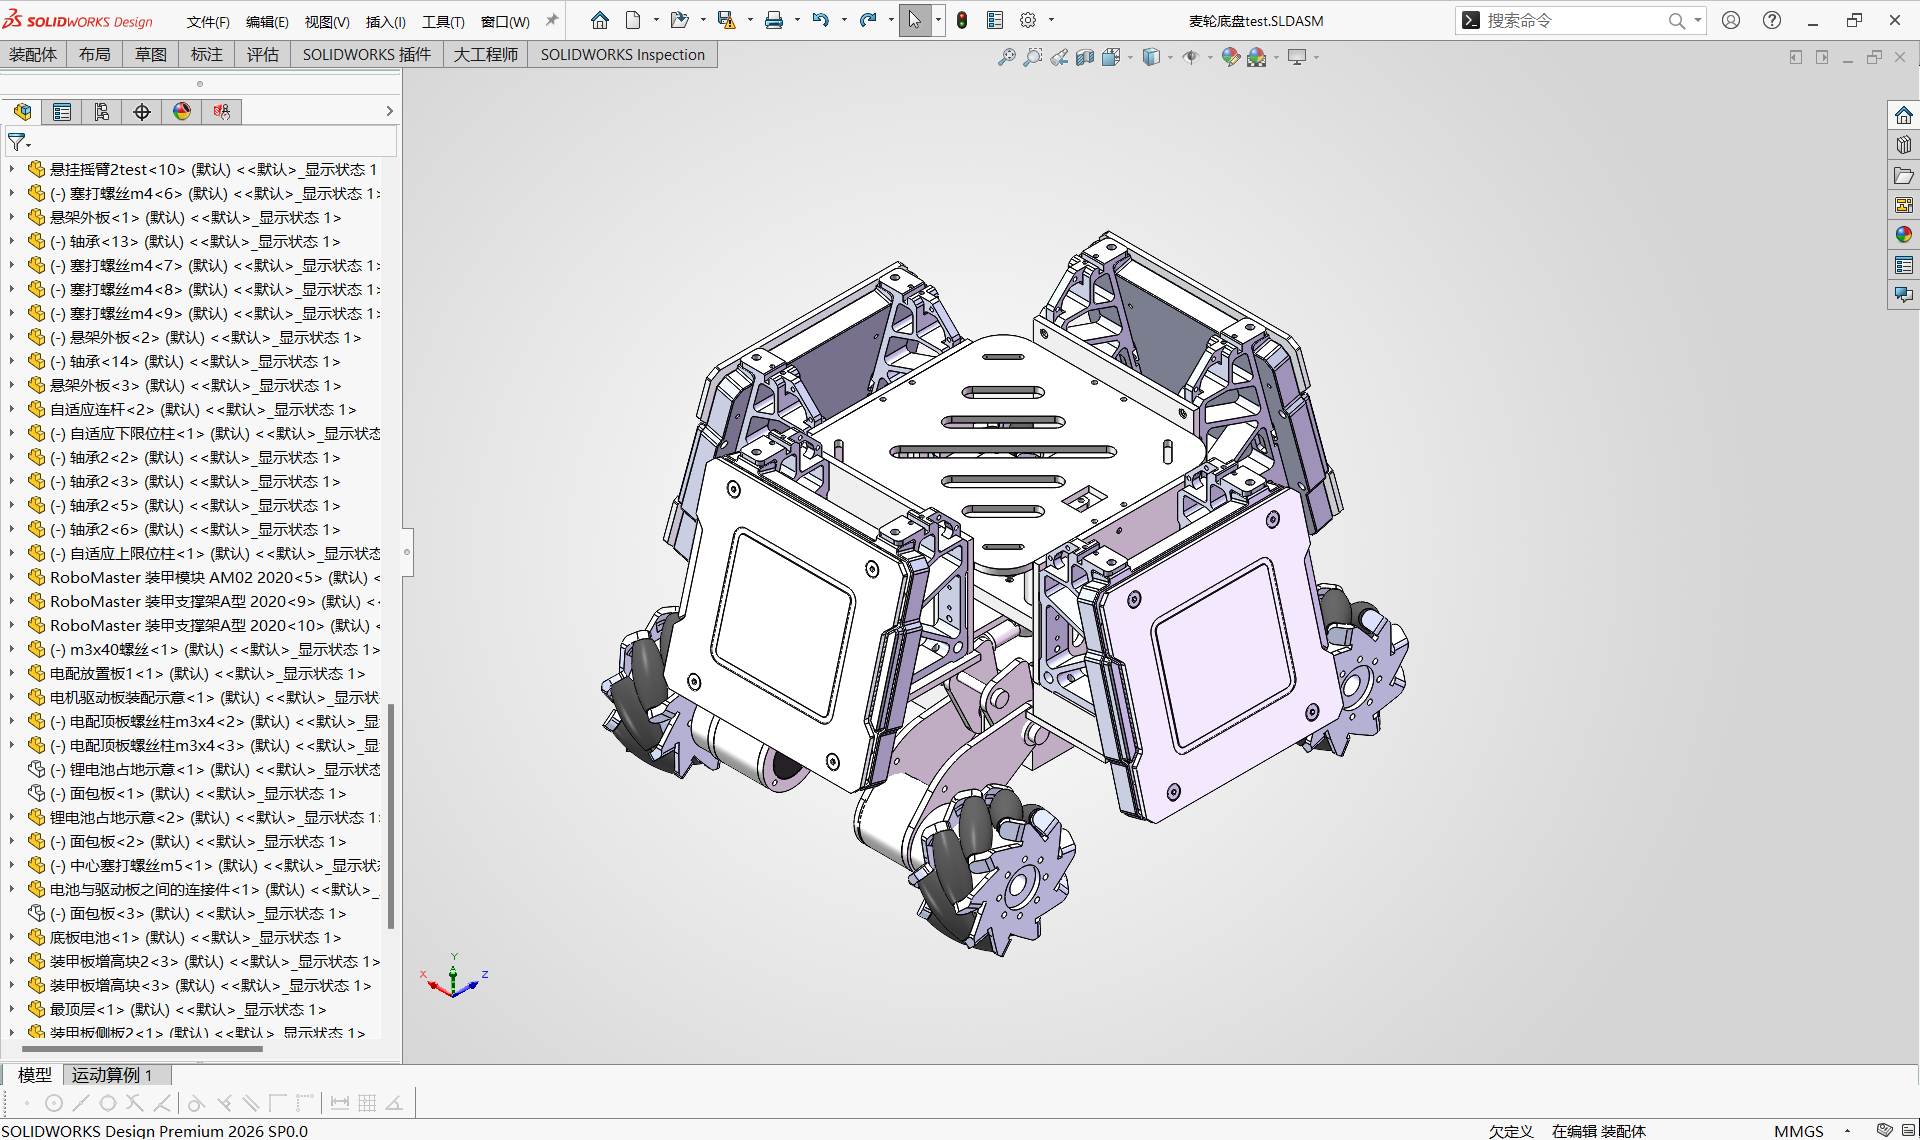
- 废弃方案:最初想用两边单减震 + 球头鱼眼连杆形成自适应,但验证后发现它没有独立悬挂作用,因此废弃;
- 最终方案:用球头鱼眼轴承 + 连杆把对角轮组运动关联,单侧轮上抬时带动对角轮下压,纯机械被动实现四轮自适应贴合地面,同时保留独立悬挂功能。
硬件与电控(参考开源,自己集成)
- 主控:STM32F103C8T6;
- 供电:12V 18650 电池组 + 降压模块,集成在面包板上;
- 通信:蓝牙串口模块 —— 手机端远程串口控制;
- 驱动:4 路电机驱动板,PWM 控制编码器电机;
- 传感器执行:麦轮底盘 + 编码器反馈。
电控代码当时没有建仓库,是零散在本地维护的,这里不把”有完整工程化代码”作为卖点。
测试结果与暴露的问题
两个视频记录了真实测试状态:
- 调试视频:通过串口测试,底盘功能正常、麦轮解算正常;
- 完整版运动视频:整车实际运动效果。
但测试也暴露一个真实的工程问题:
电机扭矩不足,带不动整车。 这是选型经验不足造成的 —— 我只看到”能用 PWM 控制 + 编码器反馈”就选了,没有预估 4kg 级别整车轮上的扭矩需求。
这个失败是项目最有价值的部分:它让”结构做对了、驱动跟不上的电机选型”这个问题变得具体而真实,而不是图纸上的轻飘飘一句话。如果能重来,我会先做轮上扭矩预估(质量 × 加速度 / 轮径 × 安全系数)再选电机与减速比。
沉淀
- 自己提出方案、做出来、再诚实面对它的失败 —— 这是完成度最高的一次自主实践;
- 学会在项目里同时权衡机械(质量 / 重心 / 悬挂自由度)和电控(电机选型 / 功率)两本账;
- 后期如需迭代,可换更合适的驱动与减速方案,并在此基础上做成参赛作品。